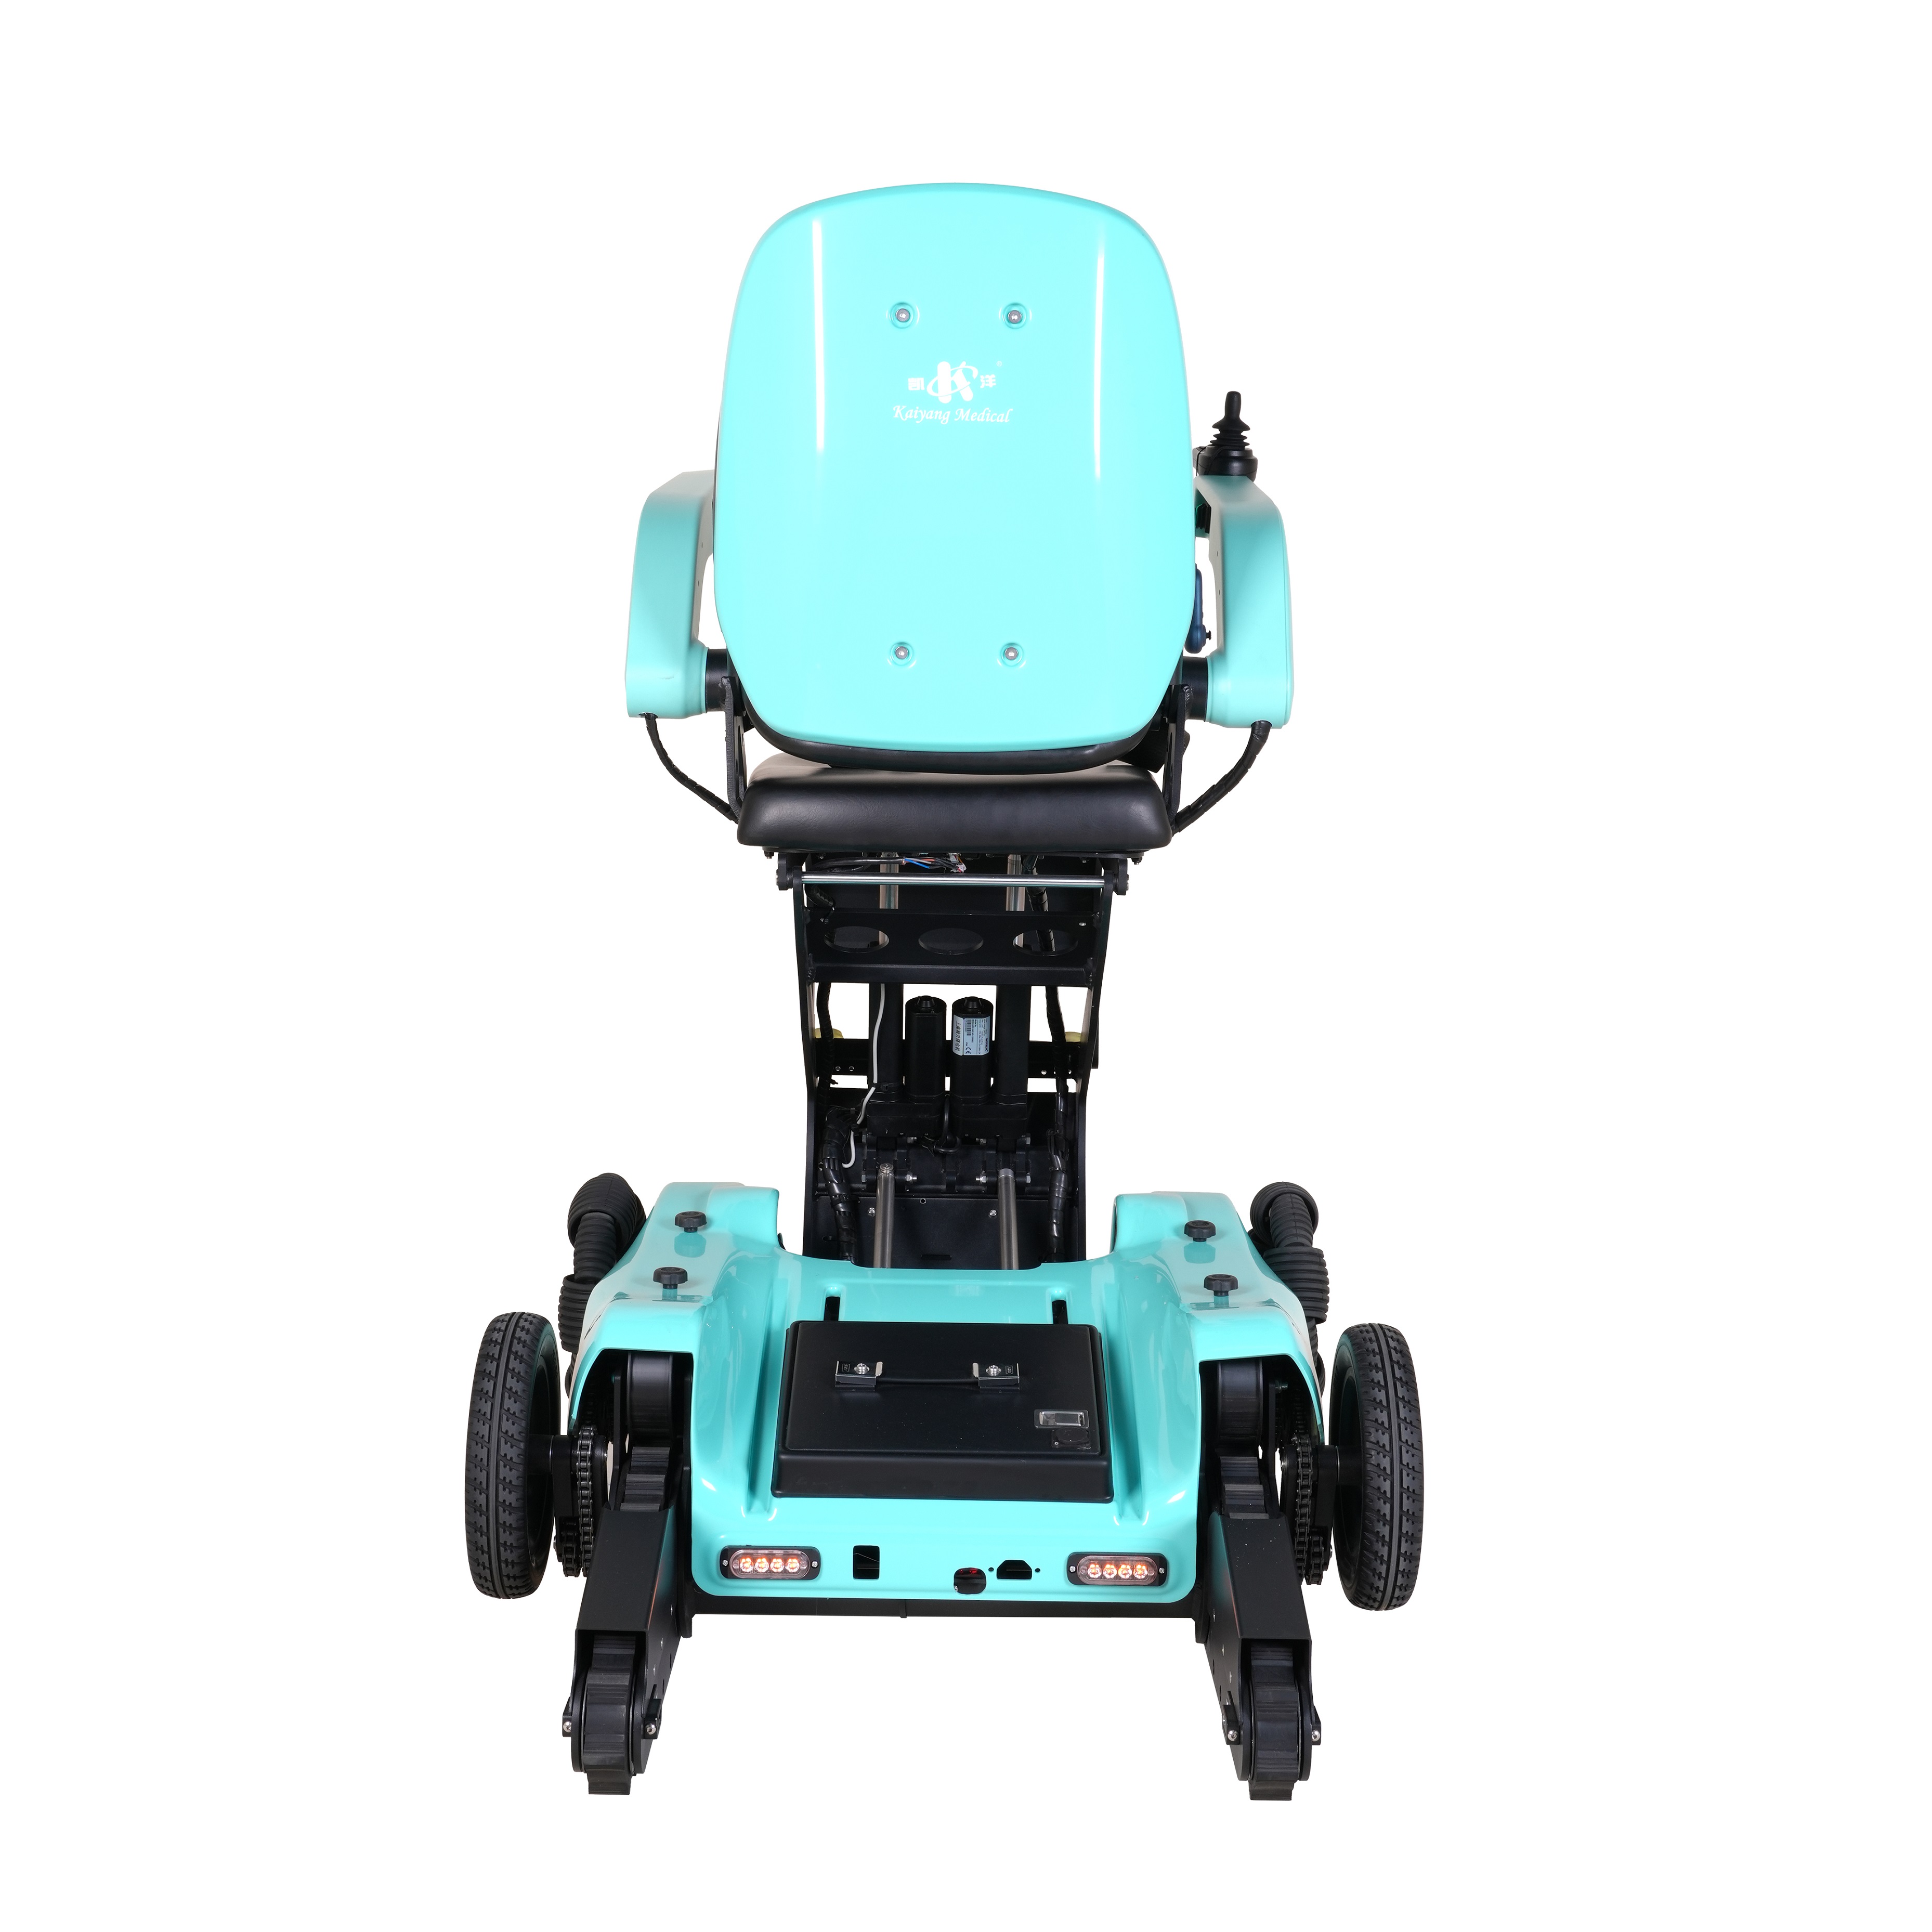
引言:当轮椅遇到楼梯,问题出在哪对于行动不便人群而言,从家门口到楼下、从一层到另一层,看似简单的移动需求,在楼梯面前往往需要依赖他人搬运或更换设备。传统轮椅在平地行驶尚可,但面对楼梯、坡道、转角等复杂地形时缺乏自主应对能力;普通爬楼设备则多数仅适配标准台阶,地形容错率低,且爬楼与平地行驶通常需要两台设备切换。凯洋医疗推出的全地形爬楼梯机器人,围绕“三模态智能驱动”与“全场景智能平衡算法”展开技术设计,本文从原理层面进行解读。 三模态智能驱动系统:一台设备如何覆盖三种运动形态核心设计思路是将爬楼、平地行驶、坐姿升降三种功能集成到同一台设备上,减少设备切换带来的操作负担。
三种模式的无缝切换,让一台设备能够应对从室内到室外、从平地到楼梯的连续出行场景。 全场景智能平衡算法:复杂地形下如何保持稳定爬楼过程中重心随台阶角度和设备姿态持续变化,坡道、转角、不规则台阶对平衡控制提出更高要求。
该算法旨在提升坡道、转角、不规则台阶等非标准地形下的通过表现,“零倾倒”是算法目标而非绝对承诺,具体表现需结合实际使用条件。 安全与传动设计:爬楼场景下的工程保障安全设计从制动、传动到支撑,各环节形成冗余,而非依赖单一安全机制。
性能参数的工程解读:续航、速度与地形适配以下参数基于特定测试条件,实际表现受载重、地面材质、电池状态等因素影响。  数据来源:凯洋医疗产品资料。 迭代逻辑与功能演进方向产品开发遵循“开发一代、存储一代、销售一代”的理念,说明技术储备与产品释放之间存在节奏关系。未来可升级方向包括语音控制、自动避障、紧急呼叫、称重、监护等功能。这些功能为规划方向,具体上线时间与配置需以实际产品发布信息为准。对采购方和用户而言,设备具备功能扩展空间,而非一次性定型产品。 FAQ
问:全地形爬楼梯机器人能适应所有楼梯吗?
问:爬楼过程中如何保障安全?
问:坐姿升高功能有什么实际用途?
问:续航能力能否满足日常使用?
问:未来会有哪些功能升级? 结语:技术原理背后的用户价值三模态驱动、智能平衡算法、安全传动设计等技术模块,最终指向的是行动不便人群自主出行的可能性。本文基于公开产品资料做原理层面分析,不构成医疗建议或购买决策依据。具体型号的适用范围、注册资质、承重与功能参数,应以有效证件和说明书为准,建议结合使用者身体条件和使用环境做专业评估。 资料来源:凯洋医疗产品资料及品牌知识库。 免责声明:本文内容仅供参考,不构成医疗建议或购买决策依据。产品参数及功能以实际产品说明书和有效证件为准。 
|
|
1
 鲜花 |
1
 握手 |
 雷人 |
 路过 |
 鸡蛋 |
业界动态|青田新媒体
2026-10-15
2026-10-15
2026-10-15
2026-10-15
2026-10-15




请发表评论